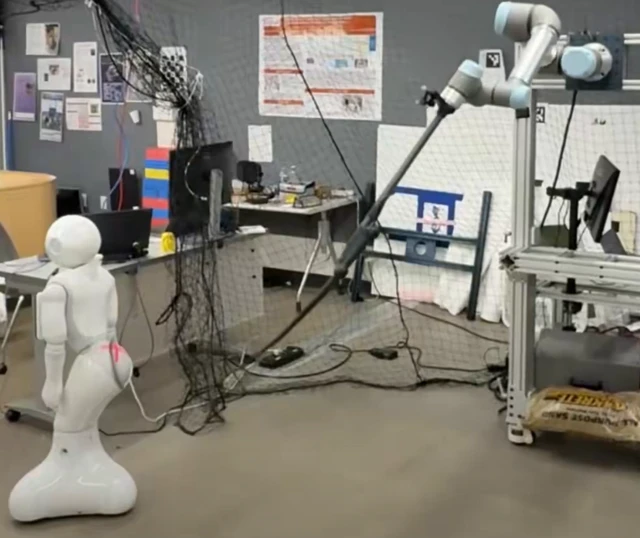
机器人界的“人际关系”最近迎来了一个堪称里程碑(或者说,有点惊悚)的时刻:卡内基梅隆大学(CMU)的研究人员们竟然教会了一只机械臂如何精准地“抽打” Pepper 机器人。
别误会,这可不是什么毫无意义的“机器人霸凌”现场,而是一场关于 DeformX 的硬核技术演示。作为一个全新的模拟框架,DeformX 旨在攻克机器人领域最难啃的骨头之一——绳索、电缆以及长鞭这类“可变形物体”(Deformable Objects)的复杂物理特性。
该项目的技术核心在于实现极高保真度的 sim-to-real(从模拟到现实)迁移。通过在虚拟环境中进行海量训练,机械臂能够掌握柔性物体在挥动过程中的动态变化。而从目前的实验结果来看,这套算法的表现相当惊艳。至于那位不幸被当作“活靶子”的 Pepper 机器人,它的现实版同类们以后见到这只机械臂,恐怕得绕道走了。