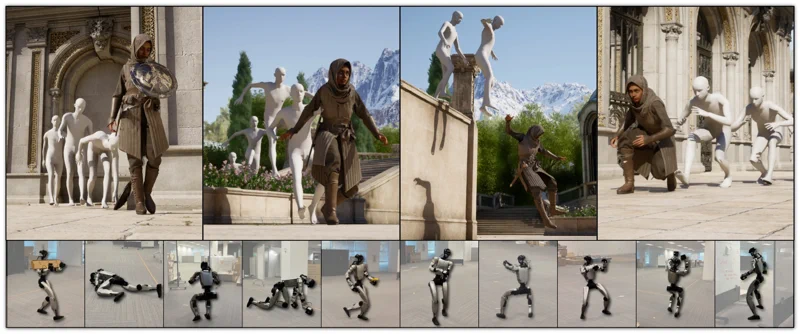
为了进一步模糊虚拟仿真与现实世界的界限,NVIDIA 近日祭出了“大招”——发布了名为 MotionBricks 的实时动作生成 AI。这款单一模型不仅能让电子游戏中的角色动起来,还能同步驱动现实中的人形机器人。其性能表现堪称“残暴”:吞吐量高达每秒 15,000 帧,延迟仅为 2 毫秒,生成流畅复杂动作的速度甚至超过了游戏引擎的响应极限。
这项技术已在 SIGGRAPH 2026 的论文中详细披露。它彻底抛弃了传统的动画状态机(State Machines),转而采用一个基于超过 35 万个动作切片海量数据集训练的生成式模型。MotionBricks 能够根据前几个动作姿态和目标姿态实时生成后续动作,实现动态且灵敏的角色控制。而其核心杀手锏是“智能基元”(Smart Primitives)——这是一种模块化的动作技能,涵盖了跳跃、坐下或抓取物体等指令。开发者可以像搭乐高积木一样组合这些技能,而无需对模型进行任何重新训练。
但如果仅仅把它看作游戏开发者的“生产力工具”,那就太小看 NVIDIA 的野心了。在演示中,NVIDIA 展示了同一个模型在 Jetson Orin 模块的驱动下,为现实中的 Unitree G1(宇树科技 G1) 人形机器人提供全身控制。这种从屏幕到现实的无缝衔接才是真正的“硬核”所在。目前,MotionBricks 已经成为 NVIDIA 宏大的 Project GR00T(通用人形机器人基础模型项目)的核心动作生成层。
为什么这很重要?
MotionBricks 的出现,预示着两个行业将同时迎来“范式转移”。
对于游戏开发而言,它吹响了僵化、手工编写的动画树(Animation Trees)走向终结的号角。未来的游戏角色将拥有前所未有的动态响应能力,能以完全非预设的方式与环境进行交互。而对于机器人领域,它是解决“仿真到现实转换”(Sim-to-Real)难题的关键拼图,让机器人在仿真环境中习得并精进的技能,能够以极高的保真度直接部署到实体硬件上。
目前,NVIDIA 已在 GitHub 上开源了代码,并在 Hugging Face 上发布了预训练模型,此举引发了社区的热烈反响。不过,大厂的“慷慨”总是带着枷锁:底层动作数据的许可协议目前仅限“内部评估使用”。这意味着你可以研究这台引擎的构造,但暂时还不能合法地开着它去商业赛道上“飙车”。
对于渴望深挖技术细节的硬核读者,arXiv 上已提供完整的研究论文。可以说,MotionBricks 就像是一套构建未来的积木,它正在一砖一瓦地搭建起虚拟与现实生物共存的明天。