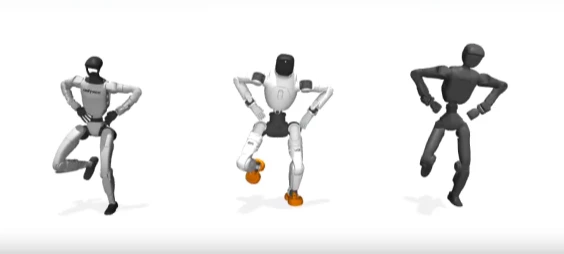
给每一种新型号的机器人量身定制一套 AI 控制算法,一直是机器人研发领域最耗时、也最“烧钱”的环节之一。为了打破这一僵局,来自**加州理工学院(Caltech)和佐治亚理工学院(Georgia Tech)**的研究团队推出了 MorphMimic。这是一种通用的共享 AI 策略,旨在用同一套神经网络权重,驱动身体构造迥异的人形机器人。
无论是宇树科技(Unitree)的 G1、智元机器人(AgiBot)的 X2 Ultra,还是 Booster T2,在 MorphMimic 的加持下,都能从拥有 128,786 个动作片段的海量数据库中学习并执行复杂的动作。
核心黑科技:跨形态的“通用语言”
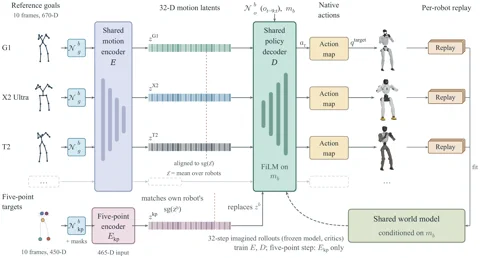
MorphMimic 的精妙之处在于它能理解并适应机器人的物理形态(Morphology)。该系统基于 SuperMimic 的原理——这是一种通过在可微世界模型(Differentiable World Model)中进行强化学习的高效训练方法。
MorphMimic 在此基础上更进一步:
- 标准化映射:它首先将不同机器人的关节映射到一个“标准布局(Canonical Layout)”上,为各种肢体动作建立了统一的沟通语言。
- 形态描述符:系统会向共享策略网络输入一个包含 125 个维度的描述符,详细记录机器人的驱动方式、几何构造和质量分布。
简单来说,这套 AI 就像一个顶级的“代驾”,在启动前它会先通过描述符感知到:“今天我开的是一台腿部力量惊人、身材高大的重型机器人。”随后,它就能根据这个特定的身体特征,精准地输出电机指令。目前,该项目的代码已在 GitHub 仓库 开源。
为什么这具有里程碑意义?
这项研究标志着机器人控制技术正从“一机一策”的定制时代,迈向“通用大脑”的通用时代。
以往开发新硬件,往往需要从零开始训练控制算法;而现在,只需输入新机器人的物理参数,就能直接套用这套强大的通用策略。这极大地降低了新型人形机器人平台的研发与部署门槛。
根据该项目的研究论文显示,这种在三种不同机器人上训练出的统一模型,其表现几乎与针对单一机器人训练的专业模型持平。这意味着机器人的“技能”将像软件一样具有可移植性,硬件工程师可以放开手脚去搞结构创新,而不必担心每次改动都要重写底层的控制代码。这无疑是迈向机器人大规模商业化应用的关键一步。