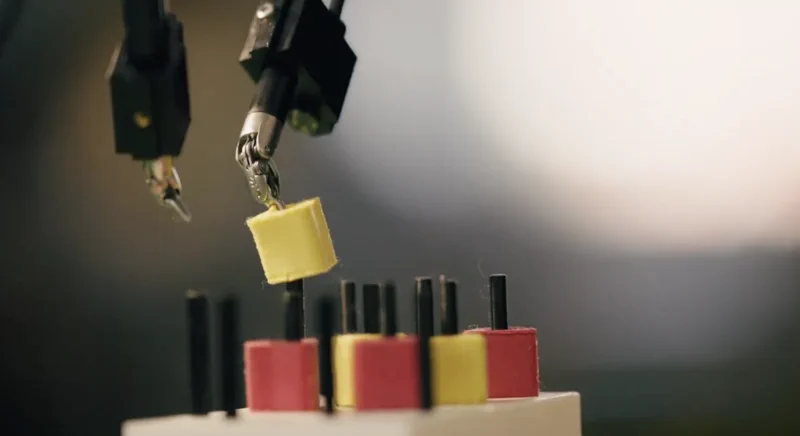
来自匈牙利**奥布达大学(Óbuda University)**的科研团队正与全球研究精英联手,试图攻克医疗机器人领域最大的“瓶颈”:高质量、大规模数据的匮乏。他们的秘密武器是 Open-H-Embodiment —— 一个庞大的开源数据集。该项目旨在为手术机器人构建一套“集体记忆”,从而加速自主手术能力的进化。正如 ImageNet 曾经彻底改写了计算机视觉的游戏规则,该项目也有望成为手术机器人领域的底层基石,为新一代 AI 提供源源不断的燃料。
该项目的规模之大,与以往的小打小闹有着天壤之别。过去的数据集通常仅包含单一机器人几小时的运行记录,而 Open-H-Embodiment 则祭出了约 780 小时的同步视频与运动学数据。这笔巨量财富汇聚了全球近 50 家机构的资源,涵盖了 20 种不同的机器人平台,其中就包括 Intuitive Surgical 公司大名鼎鼎的达芬奇手术系统(da Vinci Surgical System)。在作者名单中,来自奥布达大学 Antal Bejczy 智能机器人中心的 Eszter Lukács、Tamás Haidegger 和 Kristóf Takács 等匈牙利核心成员赫然在列,彰显了该团队在这一国际大工程中的关键作用。目前,完整的数据集及其文档已在 GitHub 仓库正式上线。
这宝库般的标准化数据已经开始催生新的研究成果,详见论文《Open-H-Embodiment: A Large-Scale Dataset for Enabling Foundation Models in Medical Robotics》。该数据集正被用于训练诸如 GR00T-H(一种专为手术任务设计的视觉-语言-动作 VLA 模型)以及 Cosmos-H-Surgical-Simulator(一个用于创建逼真模拟环境的世界模型)。需要强调的是,目前所有研究仍处于临床前阶段;数据采集自实验室环境下的缝合、套圈移位等任务,操作对象为人体模型或离体组织,而非活体患者。
这为何意义重大?
多年来,自主手术的进展一直被“数据孤岛”所困。各大研究机构和机器人厂商各自为政,守着闭源数据,导致训练跨系统通用的 AI 大模型几乎成了痴人说梦。Open-H-Embodiment 的出现打破了这道壁垒,建立了一个公共的通用底层。这不仅让科研变得更加“民主化”,使小型实验室也能与行业巨头同台竞技,更让整个领域能够站在巨人的肩膀上共同进步。
我们的终极目标并非用机器取代医生,而是打造“超强辅助”。这些机器人助手未来有望处理那些枯燥重复的子任务,缓解外科医生的疲劳,并从长远来看,进一步提升手术精度和患者的预后质量。