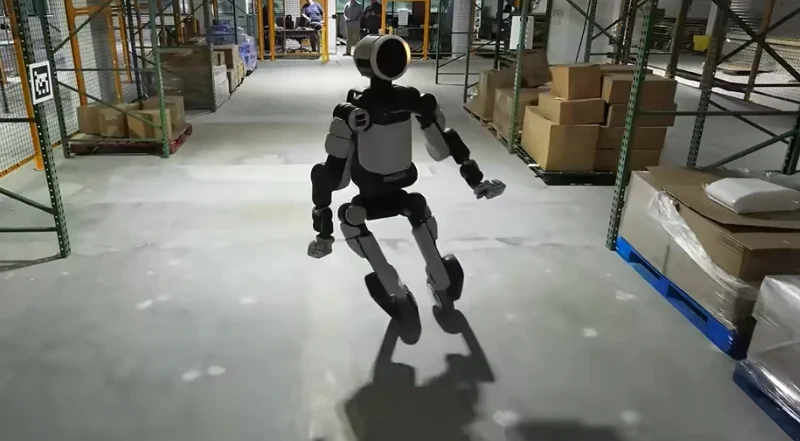
正当你以为 Boston Dynamics 的 Atlas 已经练就了“不倒翁”的神功时,这家公司又整出了新活儿:他们在 Atlas 的脚踝上焊了两只现成的滑板车轮子。别急着脑补未来的机器人轮滑大赛,这可不是什么产品转型,而是一场近乎“暴力”的实验。目的只有一个——把这台人形机器人的执行器(actuator)逼到崩溃边缘。
在由 Hyundai(现代汽车)控股的 Boston Dynamics 发布的最新视频和博客中,官方明确表示,这种带轮子的配置纯粹是一个“研究测试平台”。Atlas 控制工程师 Andy Woo 解释道,他们的核心目标是观察机器人的电机与全身强化学习(RL)控制器在极端压力下的协同表现。
这项实验将传统的电机控制与经过数百万次模拟训练的先进强化学习策略相结合。这种“从模拟到现实”(sim-to-real)的迁移产生了一些令人惊掉下巴的结果:比如那个基于人体动作捕捉的 360 度旋转跳跃,据称“第一次尝试就成功了”。更有趣的是,AI 还自主学会了如何利用轮子进行侧滑和漂移——这在双足行走版本上是根本不可能完成的任务。
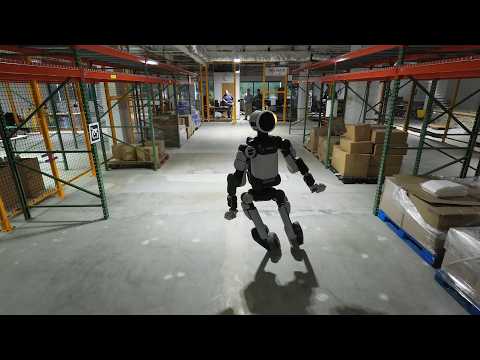
从硬件改造的角度来看,这事儿简单得出奇:只需要一个定制适配器就能把轮子装上去。对工程师 Woo 来说,这个项目简直让他玩嗨了。他在视频中直言:“自从开始搞这个,我连家里的游戏电脑都没碰过,因为这玩意儿比游戏好玩多了。”
为什么这很重要?
这场实验的本质并不是为了造一个会滑旱冰的机器人,而是为了在“翻车”不可避免时,让系统具备更强的韧性(Resilience)。
通过刻意给硬件施压,Boston Dynamics 正在收集关于执行器极限和失效模式的关键数据。正如 Woo 所指出的,下一步是探索强化学习如何产生“涌现行为”(emergent behaviors),从而在某个部件突然罢工时自动应对。
这是将人形机器人从实验室的“盆景”推向混乱现实世界的必经之路——只有经历过最极端的折磨,它们才能在真实工况中成为可靠的工具。那些滑稽的轮子,不过是通往极致鲁棒性(Robustness)道路上,一个充满混沌美感且数据密集的实验手段。