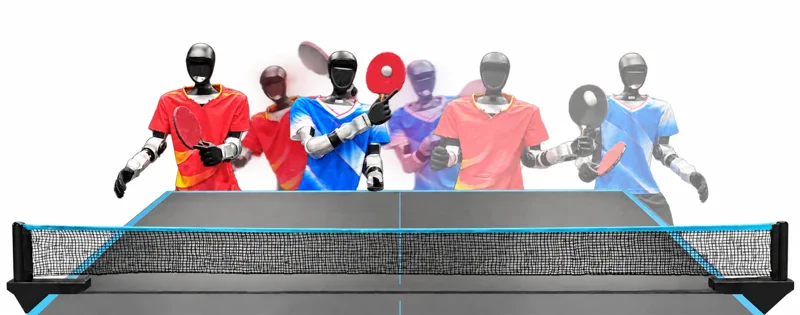
教人形机器人打乒乓球早就是衡量高速运动控制的“金标准”了。但如果让两台机器人组队打双打?那完全是另一回事——这考验的不再是致命的弧圈球,而是如何确保自己别被价值数万美元的队友绊个跟头。
来自 Archon Robotics、NVIDIA、香港大学以及上海人工智能实验室的研究团队,凭借一套名为 PingpongDuo 的全新系统,成功搞定了这场“混沌之舞”。在实测中,两台 Unitree(宇树科技)G1 人形机器人能够流畅配合,持续对攻超过 10 个回合,且全程(基本)优雅地避开了对方。
双打的核心挑战不在于击球,而是在局促空间内的疯狂位移。根据规则,队友必须轮流击球,这意味着一台机器人击球后的瞬间,必须在不到两秒的时间内迅速撤离,为队友让出位置。稍有迟疑,两台重达 35 公斤的机器就可能撞在一起,把一场友谊赛变成一堆昂贵舵机的“大型翻车现场”。
Translation not available (zh)根据发表在 arXiv 上的论文,PingpongDuo 采用了分层控制架构。在团队层面,规划器负责选择站位目标,并利用一个经过学习的“风险过滤器”来否决任何可能导致“队友误伤”的移动方案。
在个体层面,机器人通过模仿人类双打选手的运动数据,训练出了独立的步法和击球技能。这套系统的效率高得惊人:其中一台机器人在短短 2.4 秒内完成了 2.15 米的避让与回位动作,峰值速度达到 2.23 米/秒。在仿真环境下,PingpongDuo 的回球成功率比之前的顶尖单打机器人提升了 13.2%。你可以在 项目官网 观看这些机器人实战的视频。
为什么这很重要?
这项研究绝不仅仅是为了给“全机器人奥运会”铺路,它是对多机器人在共享物理空间内进行动态、安全协作的一次深度探索。
这套能防止两台人形机器人在快节奏比赛中“追尾”的 AI 框架,未来可以无缝迁移到复杂的仓储物流、协作装配线,或者任何需要多个自主系统在近距离协同工作且不能发生“金属碰撞”的场景中。对于 Archon Robotics 而言,这更是对其“全身智能”(Whole-Body Intelligence)平台的强力背书,证明了它不仅能管好一台机器人的四肢,还能指挥一整支“钢铁战队”。