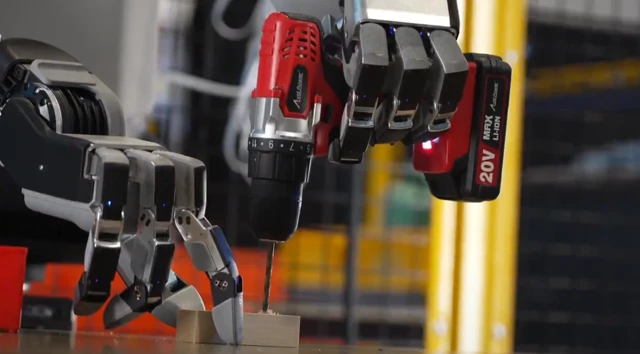
狠人!**波士顿动力(Boston Dynamics)**又整活了。这次他们为纯电版 Atlas 换上了一双全新的“机械手”,这不仅是硬件上的迭代,更是一次关于“具身智能”进化方向的深度思考。
这双新手的自由度(DoF)从上一代的 7 个猛增到了 13 个,虽然灵活性大幅提升,但最让业界津津乐道的,却是那个被“砍掉”的指头。
这套手部系统专为波士顿动力口中的“实活(Real Work)”而生,无论是使用三指抓握重型工具,还是完成精细的捏取动作,都能游刃有余。根据公司官方博客的披露,整套系统完全基于高保真仿真环境设计。在当前强化学习(RL)训练机器人的大背景下,这种设计能极大地缩短“从模拟到现实(sim-to-real)”的鸿沟。显然,这不再是实验室里的昂贵玩具,而是奔着大规模量产和工业落地去的。
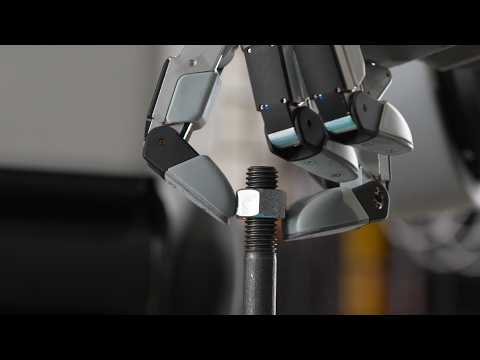
聊聊那个“消失”的指头。为了测试机器人到底需要几个手指,波士顿动力的 CTO Zack Jackowski 出了个“损招”:他让研发团队把自己的小拇指和无名指用胶带粘在一起生活、工作一整天。实验结果证明,即便少了小拇指,绝大多数任务的完成度几乎不受影响。最终,团队决定舍弃小拇指,从而省下了三个执行器的复杂结构、功耗以及宝贵的负重。这种极简主义的实用逻辑,在往往追求“极致仿生”的人形机器人赛道显得格外清醒。
Atlas 机器人行为总监 Alberto Rodriguez 随后也转发确认了这一决策,强调了在灵活性、力量与耐用性之间进行权衡(Trade-offs)的重要性。
深度洞察:这为何是行业风向标?
这次升级不仅仅是给 Atlas 换了个配件,它标志着波士顿动力正从“网红视频制造机”正式转型为一家生产“可扩展劳动力”的商业公司。
新一代手部采用了具备反向驱动(backdrivable)能力的本体感知执行器,这意味着 Atlas 不再是盲目执行程序的机器,它能“感知”到接触力,并在充满不确定性的动态环境中(比如与人类并肩工作时)做出优雅的反应。波士顿动力通过牺牲一个小拇指,换取了结构的可靠性与量产的潜力,这向整个行业释放了一个清晰的信号:人形机器人的未来不在于“长得像人”,而在于“像人一样干活”。