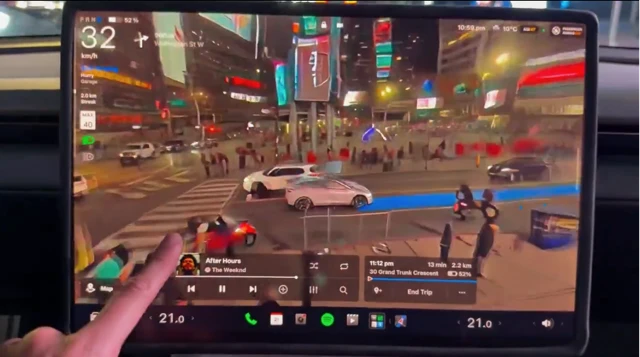
本周,互联网因为特斯拉最新版全自动驾驶(FSD)Beta 的几段视频彻底“炸锅”了。不过,这次大家讨论的不再是车子会不会把路边的电线杆看错,而是被屏幕上那套惊艳的“现实视图”(Reality View)可视化系统给震住了。
这套系统在车载大屏上实时重建了一个细节拉满、丝滑顺畅的 3D 物理世界。由于画面过于写实且极具沉浸感,一位观察者甚至直言:“这视觉冲击力,简直比《GTA VI》还要硬核。”虽然听起来有点夸张,但当你看着屏幕里的“数字孪生车”穿梭在霓虹闪烁、雨水反光的赛博都市中时,你确实很难反驳。
但重点来了:这套华丽到极致、极其吃算力的图形演示,其实并不是给驾驶员看的。它是特斯拉正在构建的“世界模型”(World Model)技术的首次公开秀场,而这项技术的野心远不止于汽车。在最近的一系列技术深度分享中,CEO Elon Musk 揭开了这套可视化系统背后的底牌,同时也透露了公司真正的 AI 战略重心——剧透一下:那个终极目标是靠两条腿走路的。
拆解数字孪生背后的“黑科技”
根据 Musk 的说法,这套视觉奇迹背后的核心是一个扩散模型(Diffusion Model)——这种生成式 AI 架构曾因“文生图”技术名噪一时。但特斯拉这套系统显然不在一个量级上。
它的工作流程始于 Tesla Universal Vision Encoder (UVE)。这个编码器会处理来自摄像头的原始画面,然后将提取出的特征流一分为二:一支流向拥有 30 亿参数的主驾驶模型(FSD 的“大脑”,负责打方向和踩刹车);另一支则流向一个约 10 亿参数的扩散模型。
这个扩散模型专门负责生成“现实视图”。它会获取上一帧生成的画面,加入一些数字噪声,然后利用最新的 UVE 特征进行“去噪”,最终还原出当前超写实的画面。结果就是:以 36 fps 的帧率输出 8 帧一组的短视频流,而这一切竟然只占用了极少的冗余算力。
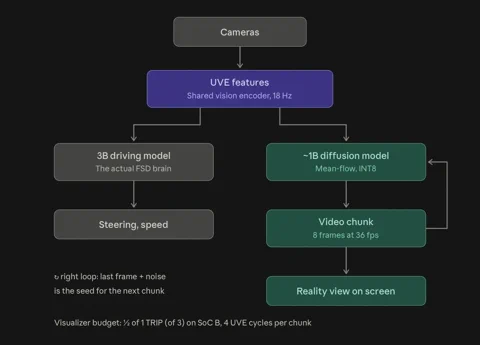
Musk 还详细描述了极其苛刻的硬件限制:整个过程仅运行在车载 AI 硬件(SoC B)中三个 TRIP(特斯拉推理处理器)引擎其中之一的半个核心上。他特别提到,TRIP 引擎是一个只支持 8 位整数运算的处理器,为了运行像 softmax 这样的浮点运算,工程师们不得不通过极其繁琐的 28 个步骤进行模拟。能把一个 10 亿参数的扩散模型塞进这种硅片里,特斯拉的工程师们要么是掌握了某种“代码魔法”,要么就是靠极致的硬核死磕。
终极目标:像素级的“世界模型”
那么,为什么费这么大劲去搞这些花哨的画面?毕竟 FSD 偶尔还会把自行车手当成“可选障碍物”。答案就在于:合成数据生成。Musk 透露,特斯拉从去年开始就已经拥有了“接近像素级完美的世界模型”,而现在的可视化界面,只是这个模型能力的冰山一角。
对于训练自动驾驶系统来说,对现实世界的完美模拟就是“圣杯”。有了它,特斯拉不再需要跑上亿英里去碰运气撞见极端路况(Edge Cases),而是可以在模拟器里生成无限的场景变体:比如在 7 月份制造一场虚拟暴风雪,或者测试曼哈顿市中心突然冲出一只袋鼠时车辆的反应。这种“压力测试”在现实世界中既不切实际也不安全。车里那些漂亮的画面只是副产品,真正的产品是背后那个取之不尽的“数据工厂”。
AI5 的重磅炸弹:它不是为车准备的
就在大家还在消化这些技术干货时,Musk 抛出了真正的重磅炸弹。在被问及未来的硬件升级时,他透露下一代自研 AI 芯片 AI5 将实现“史诗级跨越”,算力提升约 12 倍。但紧接着,反转来了:
“AI5 将主要用于 Optimus 机器人。汽车将停留在 AI4 阶段,因为 AI4 已经足够解决‘超越人类水平’的自动驾驶。”
这一句话直接改写了特斯拉的叙事逻辑。公司公开声称现有的 AI4 硬件已经足以实现自动驾驶的终极目标——虽然任何用过该系统的人可能都会对此持保留意见。但真正的头条是:特斯拉性能最强、跨代级的 AI 芯片,正被倾注到其人形机器人计划中。
其中的深意不言而喻:在特斯拉看来,具身智能(Embodied AI)和通用机器人是一个比自动驾驶更难、也更有价值的“赛道”。汽车运行在有规则、有边界的环境中(车道线、信号灯、交通法规);而人形机器人必须在混乱、无限多变的人类生活空间中穿行。它需要更恐怖的算力来构建世界模型,不仅要懂得怎么走路,还要懂得怎么开门、怎么操作咖啡机,以及如何在叠衣服时不把房子点着。
当特斯拉车主们还在为屏幕上那个像 3A 大作一样的“高级屏保”欢呼时,真正的下一代 AI 正在那个双足机器人体内孕育。这套惊艳的可视化系统只是练兵场,真正的考验,是当这种对物理世界的理解从四个轮子转移到两条腿上时——届时,驱动它的将是一款让车载芯片看起来像计算器一样的顶级 AI 芯片。