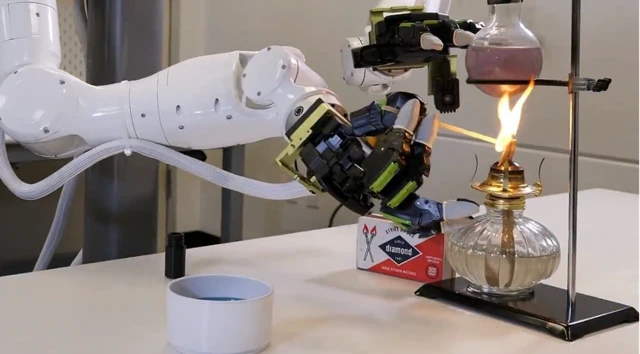
普罗米修斯为人类盗取火种,结果被永世囚禁。而 NVIDIA(英伟达)刚刚教会了机器人点火——大概是为了给第三季度的财报再添一把火。其通用具身智能体研究实验室(GEAR)最近发布了一段 GR00T-2 项目的视频,堪称一场令人“背脊发凉”的精准操控视觉盛宴。我们谈论的不再是那种笨拙地摆弄积木的机器疙瘩,而是一个双臂机器人:划火柴、点酒精灯、用剪刀,动作之稳健,足以让那些咖啡因过载、手抖的人类自愧不如。
多年来,机器人行业一直被灵巧性的“最后一公里”难题所困扰。我们有能举起汽车、能在仓库横冲直撞的机器人,但如果你让它穿根针或者插个 USB 接口,那难度无异于让它解释后现代主义文学。这正是 GR00T-2 演示如此引人注目的原因——它直接向精细动作技能的壁垒发起了冲锋,展现出的灵巧度让机器人离真正的“通用工具”更近了一步,而不再仅仅是单一任务的机器。
肌肉背后的“大脑”
这里的黑科技不仅仅在于那些定制的低成本硬件,真正的魔法在于幕后操纵的 AI 模型。GR00T-2 是 NVIDIA 所称的“世界动作模型”(World-Action Model, WAM),比最近风靡业界的视觉-语言-动作(VLA)模型更进了一步。GR00T-2 不仅仅是预测下一个“动作”,它还会预测未来的视频帧,以及导致这些画面变化的动作。本质上,它正在学习一套物理后果模型——一种关于它的动作将如何改变世界的“直觉”。
该模型在海量且多样化的数据集上进行了预训练:超过 40 万小时的第一人称人类视频,以及数万小时的机器人遥操作数据。这种被称为“跨适应”(X-Adapt)的方法,让机器人能够通过观察人类来学习技能,即便它从未亲自执行过该任务。例如,GR00T-2 仅通过观看人类视频,就学会了在实验室漏斗中准备滤纸,成功率达到 65%。
结果惊人地高效。在没有任何特定任务演示的情况下,GR00T-2 在 50 项评估任务中,有 40 项至少能完成一次。只需一次演示,其平均成功率就跃升至 71%。如果给它五次演示(每项任务的数据量不足三分钟),经过简单的微调,成功率会飙升至 95%。
从实验室走向工厂车间
虽然点火柴是个很酷的“派对技巧”,但 NVIDIA 及其合作伙伴有着更务实的打算。GR00T-2 展示的灵巧性对于制造业、物流业甚至服务业都至关重要。得益于更新后的 Isaac Lab 3.0 仿真平台及其 Newton 物理引擎,机器人现在能够处理电缆、布料等易变形物体,这为自动化开辟了全新的疆域。
行业巨头们已经嗅到了气息。Foxconn(富士康)正尝试利用 GR00T-2 实现服务器制造的自动化,而 Siemens(西门子)正在评估其在一系列工业场景中的应用。另一家公司 Nexuni 甚至在测试该模型处理家务界“西西弗斯难题”的能力——自动折叠洗好的衣服。这些不再只是实验室里的 demo,而是通用机器人在复杂的现实环境中落地的实质性步伐。
这一举措是 NVIDIA 宏大战略的一部分:成为整个机器人行业的“中枢神经系统”。通过提供基础模型(GR00T)、仿真环境(Isaac Lab)以及车载算力平台(Jetson Thor),英伟达正在构建一个旨在加速自主机器进化的生态系统。
令人不安的未来一瞥
那么,这是否就是黄仁勋(Jensen Huang)所预言的机器人领域的“ChatGPT 时刻”?或许还没完全到那一步,但引信肯定已经点燃了。日益精进的基础模型、超写实的仿真技术,以及从海量非机器人数据中学习的能力,正在形成一个快速进步的正向反馈闭环。
GR00T-2 的演示不仅仅是一场令人印象深刻的技术秀,更是一份宣言。它表明机器人技术的瓶颈正在从硬件转向软件,从定制化工程转向可扩展的 AI。目前,GR00T-2 还在受控环境下点燃实验设备。明天,它可能就在组装你的电子产品、分拣你的包裹,甚至——想想就头大——帮你叠好那件怎么也折不整齐的床笠。那才真正是值得屏息以待的突破。