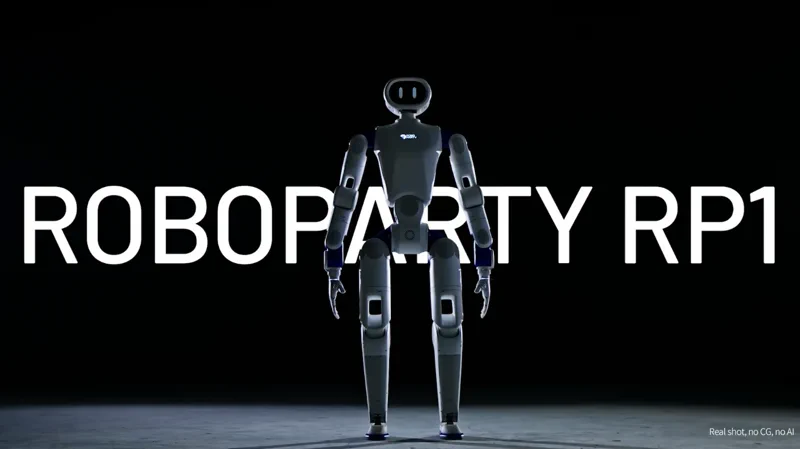
就在你觉得人形机器人赛道已经“卷”到密不透风的时候,又一位重量级选手杀入了竞技场。但这一次,它带来的不只是参数表,还有一份极具颠覆性的“技术宣言”。这就是 RoboParty RP1 —— 一个试图用“全栈开源”这一近乎挑衅的承诺,拆掉行业“围墙花园”的人形机器人。
在这个顶尖机器人往往被视为不可逾越的“黑盒”时代,总部位于上海的初创公司 RoboParty(太极图形/太极机器人相关背景)正押注一个未来:具身智能(Embodied AI)的进化不应由少数巨头把持。RP1(又名 ROBOTO 01)不仅是一款产品,更是一份面向全球研究者和开发者的邀请函,邀请大家拆开机壳、钻研引擎,甚至重新设计它的传动系统。用公司自己的话来说,他们的目标是成为“机器人界的 Android”——通过一个完全开放的平台,为整个行业按下加速键。
拒绝“黑盒”,彻底透明
“开源”这个词在圈子里常被滥用,有时仅仅意味着提供一个公开的 API 或 SDK。但 RoboParty 玩得非常硬核:他们正计划开放整个开发栈,从机械 CAD 图纸、电路原理图、BOM 清单,到固件、电机控制器、仿真工具,甚至连自研的 PartyOS 具身智能系统也一并奉上。
这意味着研究人员拿到的不只是一个冷冰冰的机器躯壳,而是一整套蓝图。如果运动控制出了错,开发者可以从高层 AI 策略一直追溯到执行器的电压波动。这种透明度直击科研界的痛点:长期以来,研究者们最沮丧的就是被锁在自己购买的机器系统之外,无法触及核心。
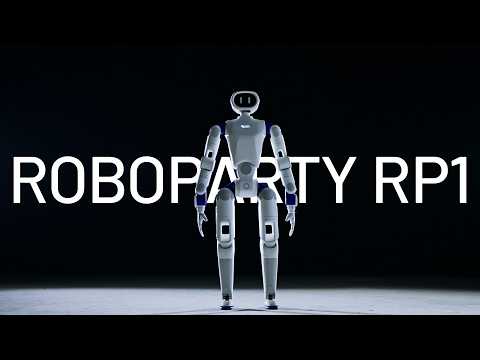
在硬件层面,RP1 完全是为实验室的高强度作业而生的。标准版身高 1.3 米,拥有 24 个自由度,专为步态研究和平衡控制设计。而“Pro”版本则将自由度提升至 30 个,以应对更复杂的精细操作和人机交互研究。它支持 2-3 小时的续航,配备了支持热插拔的电池和 240W USB-C 快充,甚至支持插电运行——这些看似不起眼的细节,对于需要长时间跑实验的科研汪来说,简直是救命的“神仙功能”。
硬核内核:不止是零件的堆砌
深入探究 RP1 的设计哲学,你会发现“模块化”和“实用主义”贯穿始终。机器人采用了自研的 ROMOMO 高扭矩关节模块,并向开发者开放了底层控制权限。这对于开发新型步态或操作算法的人来说至关重要,因为他们不再被困在厂家预设的控制框架里“戴着镣铐跳舞”。
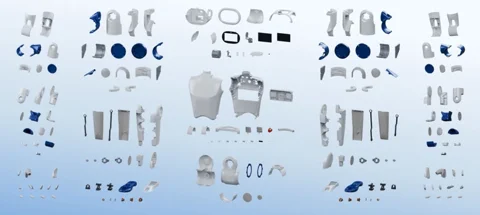
此外,RP1 采用了可更换头部设计,以适配不同的传感器载荷,手部也是可更换的。这意味着同一个平台可以变身为各种实验装置。它不仅是一个会走路的底盘,更是一个可配置的科学仪器。目前,它已经掌握了持续行走、抗冲击(在 IROS 展会上那场令人印象深刻的“踢我”演示中可见一斑)以及摔倒后自主站立等基础运动能力,为开发者提供了一个极其稳定的“基座”。
给开源社区的一份“大礼”
RoboParty 并不是开源人形机器人领域的孤独先行者。UCLA 那台会踢足球的 ARTEMIS 已经为此奔走了多年。 UCLA 公开足球机器人 Artemis 最近,我们也看到了更多面向极客的入门级方案,比如极具性价比、被称为“宜家版人形机器人”的 Asimov-1。 Asimov 1:面向机器人开发者的 2 万美元宜家式人形机器人
然而,RP1 杀出了一条独特的路径。它不是给发烧友准备的 DIY 玩具,而是一个高性能、科研级的专业平台,且恰好完全开源。该公司已经积累了相当规模的拥趸,其早期的 RPO 项目在 GitHub 上获得了超过 2600 个 Star。RP1 的完整计划和代码也正陆续发布在公司的 GitHub 仓库中。
虽然 RoboParty 尚未公布最终售价,但其专注于为实验室和高校提供基础设施的姿态表明,他们的野心在于赋能下一波机器人创新浪潮,而非单纯卖货。通过提供一个通用、透明的软硬件平台,他们正邀请全球科研社区共同协作、互通有无,从而加速真正智能机器人的到来。这场“机器人派对”才刚刚开场,而大门向所有人敞开。